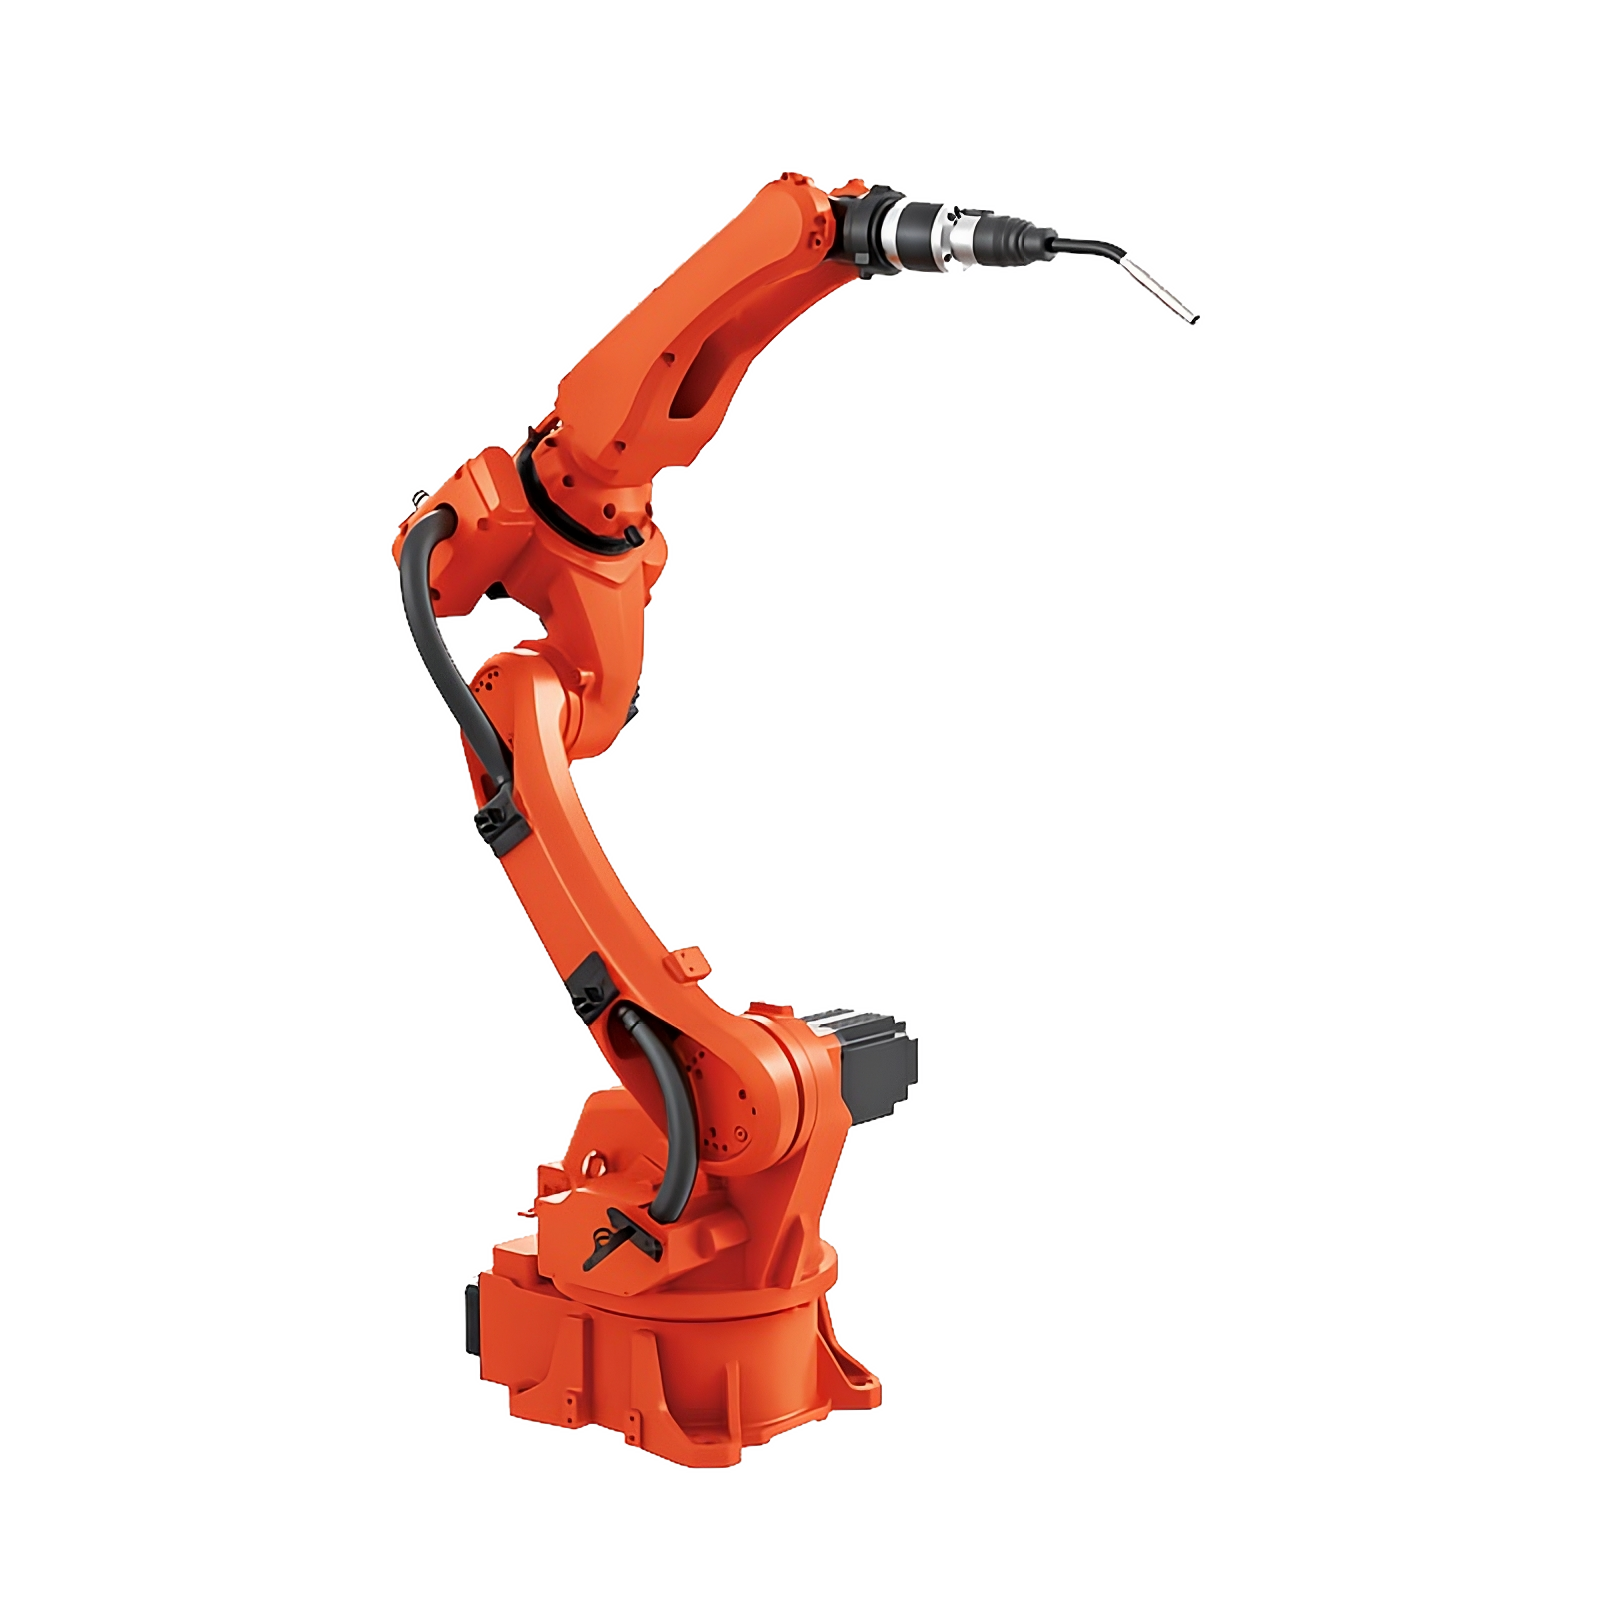
Programación Offline con RoboDK. Ajuste de TCP, interpolación lineal y circular, evasión de singularidades y coordinación de ejes externos.
Experiencia real en MIG/MAG y TIG. Interpretación y aplicación estricta de Especificaciones de Procedimiento de Soldadura (WPS).
Lectura de planos industriales, manejo de formatos STEP/IGES, y ensamblaje de utillajes y posicionadores para celdas robotizadas.
Ejercicios de programación y simulación de celdas de soldadura.
Configuración de antorcha y recorrido de contornos manteniendo velocidad constante y distancia focal en esquinas.
RoboDKMantenimiento de un ángulo de trabajo de 45° y ángulo de empuje de 15° constantes para asegurar penetración simétrica.
RoboDKSimulación de soldadura alrededor de un tubo estático superando los límites de ejes de la muñeca (singularidades).
RoboDK